[아두이노] [강좌] 37. 스텝 모터 (1) - 스텝 모터 동작 방식
 양재동메이커
스텝 모터는 스테핑 모터, 또는 스테퍼 모터라고도 한다. 강좌에서는 스텝 모터라고 하겠음.
스텝 모터는 DC모터와 달리 정교한 회전각 제어에 사용된다. 스텝 모터는 한 스텝에 몇 도를 회전하는지 정해져 있는데, 그 각은 스텝 모터마다 다르다. 내가 가진 모터는 아래 사진과 같이 한 스텝 당 1.8° 회전한다고 표시되어 있다.
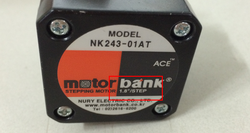
스텝 모터는 종류에 따라 2선식과 4선식으로 나뉘는데, 아두이노의 라이브러리 'Stepper'는 두 방식 모두 지원한다. 내가 가진 스텝 모터는 선이 6개이고, 4선식에서 공통 단자 핀이 2개 추가된 것. 동작 방식은 4선식과 같다. 각 선의 기능은 위 스텝 모터의 데이터 시트에 표시되어 있다.
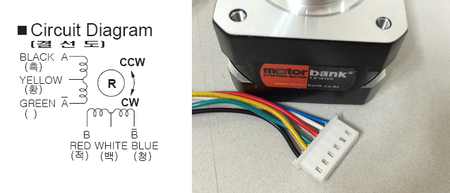
선이 4개일 경우 Yellow(황) 선과 White(백) 선이 없는 경우이므로 제외하면 된다. Yellow 선과 White 선은 “COM(공통단자)” 핀이라고 하는데, 두 핀에 모두 HIGH 신호를 주면 된다고 나와있다. 근데 LOW 줘도 동작 되던데? HIGH 주라니까 HIGH를 주면 되지, 뭐.
스텝 모터는 한 스텝에 하나의 핀으로 전류를 보내는 방법과 두 개의 핀으로 신호를 주는 방법이 있는데, 여기서는 하나의 핀으로 신호를 주는 방법을 보자. 신호는 A→B→/A→/B 순서로 주면 된다. 한 핀에 한 번의 신호를 주는 것이 한 스텝이며, 4개의 핀에 차례로 한 번씩 신호를 주면 4 스텝을 진행하게 되는 것. 표로 나타내면 다음과 같다.
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
A | HIGH | LOW | LOW | LOW | HIGH | LOW | LOW | LOW | HIGH |
B | LOW | HIGH | LOW | LOW | LOW | HIGH | LOW | LOW | LOW |
/A | LOW | LOW | HIGH | LOW | LOW | LOW | HIGH | LOW | LOW |
/B | LOW | LOW | LOW | HIGH | LOW | LOW | LOW | HIGH | LOW |
말로 설명하는 것보다 예제로 살펴보는 것이 빠를 듯. 이 순서대로 신호를 주는 소스를 구현해보자.
핀 연결은 다음 표와 같다. 모터마다 순서가 다를 수 있어 핀 연결 그림은 넣지 않았다. 만일 모터에 핀이 4개라면 A, /A, B, /B 핀만 연결하면 된다.
선 색상 | 핀 이름 | 아두이노 핀 번호 |
Black (흑) | A | 8 |
Yellow (황) | COM(공통단자) | 6 |
Green (녹) | /A | 10 |
Red (적) | B | 9 |
White (백) | COM(공통단자) | 7 |
Blue (청) | /B | 11 |
노란 색 선과 흰색 선은 순서가 바뀌어도 상관 없지만 A, B, /A, /B 선은 순서가 틀리지 않도록 주의해서 연결한다. 선의 색상은 모터에 따라 다를 수 있으므로 핀 이름으로 확인해야 한다. 그리고 다음 소스를 업로드 한 후 모터를 살펴보자 .단, 스텝 모터는 전류를 많이 소모하는 특성이 있으므로 아두이노 보드에(스텝 모터에는 따로 전원을 넣는 핀이 없으니까) 외부 전원을 따로 연결해주는 것이 좋다. USB 포트로 전류 땡기다가 PC 다운된 적 있음. ㄷㄷㄷ;;;

StepMotorTest.ino |
int stepCnt = 360 / 1.8; int stepDelay = 5;
void setup() { pinMode(6, OUTPUT); pinMode(7, OUTPUT); pinMode(8, OUTPUT); pinMode(9, OUTPUT); pinMode(10, OUTPUT); pinMode(11, OUTPUT);
digitalWrite(6, HIGH); digitalWrite(7, HIGH); }
void loop() { for(int i=0; i<stepCnt/4; i++) { digitalWrite(8, HIGH); digitalWrite(9, LOW); digitalWrite(10, LOW); digitalWrite(11, LOW); delay(stepDelay);
digitalWrite(8, LOW); digitalWrite(9, HIGH); digitalWrite(10, LOW); digitalWrite(11, LOW); delay(stepDelay);
digitalWrite(8, LOW); digitalWrite(9, LOW); digitalWrite(10, HIGH); digitalWrite(11, LOW); delay(stepDelay);
digitalWrite(8, LOW); digitalWrite(9, LOW); digitalWrite(10, LOW); digitalWrite(11, HIGH); delay(stepDelay); }
delay(3000);
} |
모터가 정확히 한 바퀴 회전한 후 멈추는 것이 보이는가?
소스를 살펴보면, 우선 6개의 핀을 모두 출력 모드로 설정한 후 6, 7번 핀을 HIGH로 출력한다. 이건 선이 4개일 경우에는 필요 없는 부분.
그리고 ‘stepCnt’라는 변수가 있는데, 이 변수는 360°를 회전하기 위해 필요한 스텝 수를 저장한다. 내가 가진 스텝 모터는 스텝 당 1.8°를 회전하는 모터이므로 “360 / 1.8”을 계산해서 저장한다. 값은 “200”이 되겠지. 만일 자신의 모터가 스텝 당 3.6°를 회전한다면 “360 / 3.6” 또는 “100”을 넣어주면 된다.
loop() 함수에서는 for() 반복문을 실행한다. for() 반복문의 반복 횟수는 “stepCnt/4” 번. 반복문 안에서 4 스텝이 진행되기 때문. A→B→/A→/B 순서대로 신호를 주며, 신호를 준 후 ‘stepDelay’ 값만큼 딜레이를 준다. 이 값은 한 스텝을 유지하는 시간이므로, 이 시간이 작을수록 모터 회전 속도가 빠르고 클수록 느리다. 단, 너무 빠르거나 너무 느리면 모터가 제대로 돌지 않는데, 이것을 “탈조 현상”이라고 한다.
그래서 이 4 스텝을 “stepCnt/4(=50)”번 반복하게 되고, 정확히 360°를 회전하게 되는 것.
소스에서는 한 스텝 당 딜레이를 5 밀리초만큼 줬으니까, 한 바퀴인 200 스텝을 동작하는 데 걸리는 시간이 딱 1초. 1초에 한 바퀴 돌고, 1분에 60 바퀴를 도는 60 RPM의 속도를 가지게 된다.
참고로 for() 반복문 안의 스텝 순서를 반대로 하면 모터는 반대 방향으로 회전한다. 즉 “/B→/A→B→A” 순서대로 신호를 주면 시계 반대 방향으로 회전한다는 뜻.
이게 스텝 모터.
스텝 모터는 정확한 회전 각으로 제어하고 싶은 경우, 속도가 빠르지 않아도 되는 경우, 충분한 전류가 공급될 수 있는 경우에 사용된다.
위에서 설명한 예제는 “1상 여자방식”으로 한 스텝 당 하나의 핀에만 신호를 주는 방식이다. 이 외에 “2상 여자방식”, “1-2상 여자방식”이 있는데 여기에 관한 자세한 내용은 “*참고”을 참조하도록.
아두이노에서는 스텝 모터를 구동하기 위한 라이브러리 'Stepper'를 제공하고 있다. 라이브러리를 이용하면 위에서 본 예제보다 훨씬 쉽게 동작시킬 수 있음. 진짜진짜.
다음 강좌에서 Stepper 라이브러리 사용 방법을 알아보자. 그럼 이만. 안녕!
+) 참고
"여자방식"이란?
여자(勵磁) 방식은 힘쓸 여, 자석 자를 쓰는 한자어로, 자기장을 이용해서 모터를 구동하는 방식을 말한다. HIGH와 LOW를 각각의 선에 번갈아가면서 주게 되면, 각 선들 사이에 자기장이 발생하게 되고, 이 자기장이 모터를 회전시키는 방식.
[출처] [아두이노 강좌] 37. 스텝 모터 (1) - 스텝 모터 동작 방식|작성자 몽구스
 HellMaker